研究内容
本研究室では,コンピュータビジョン技術を基に,以下の4つの分野について研究しています.
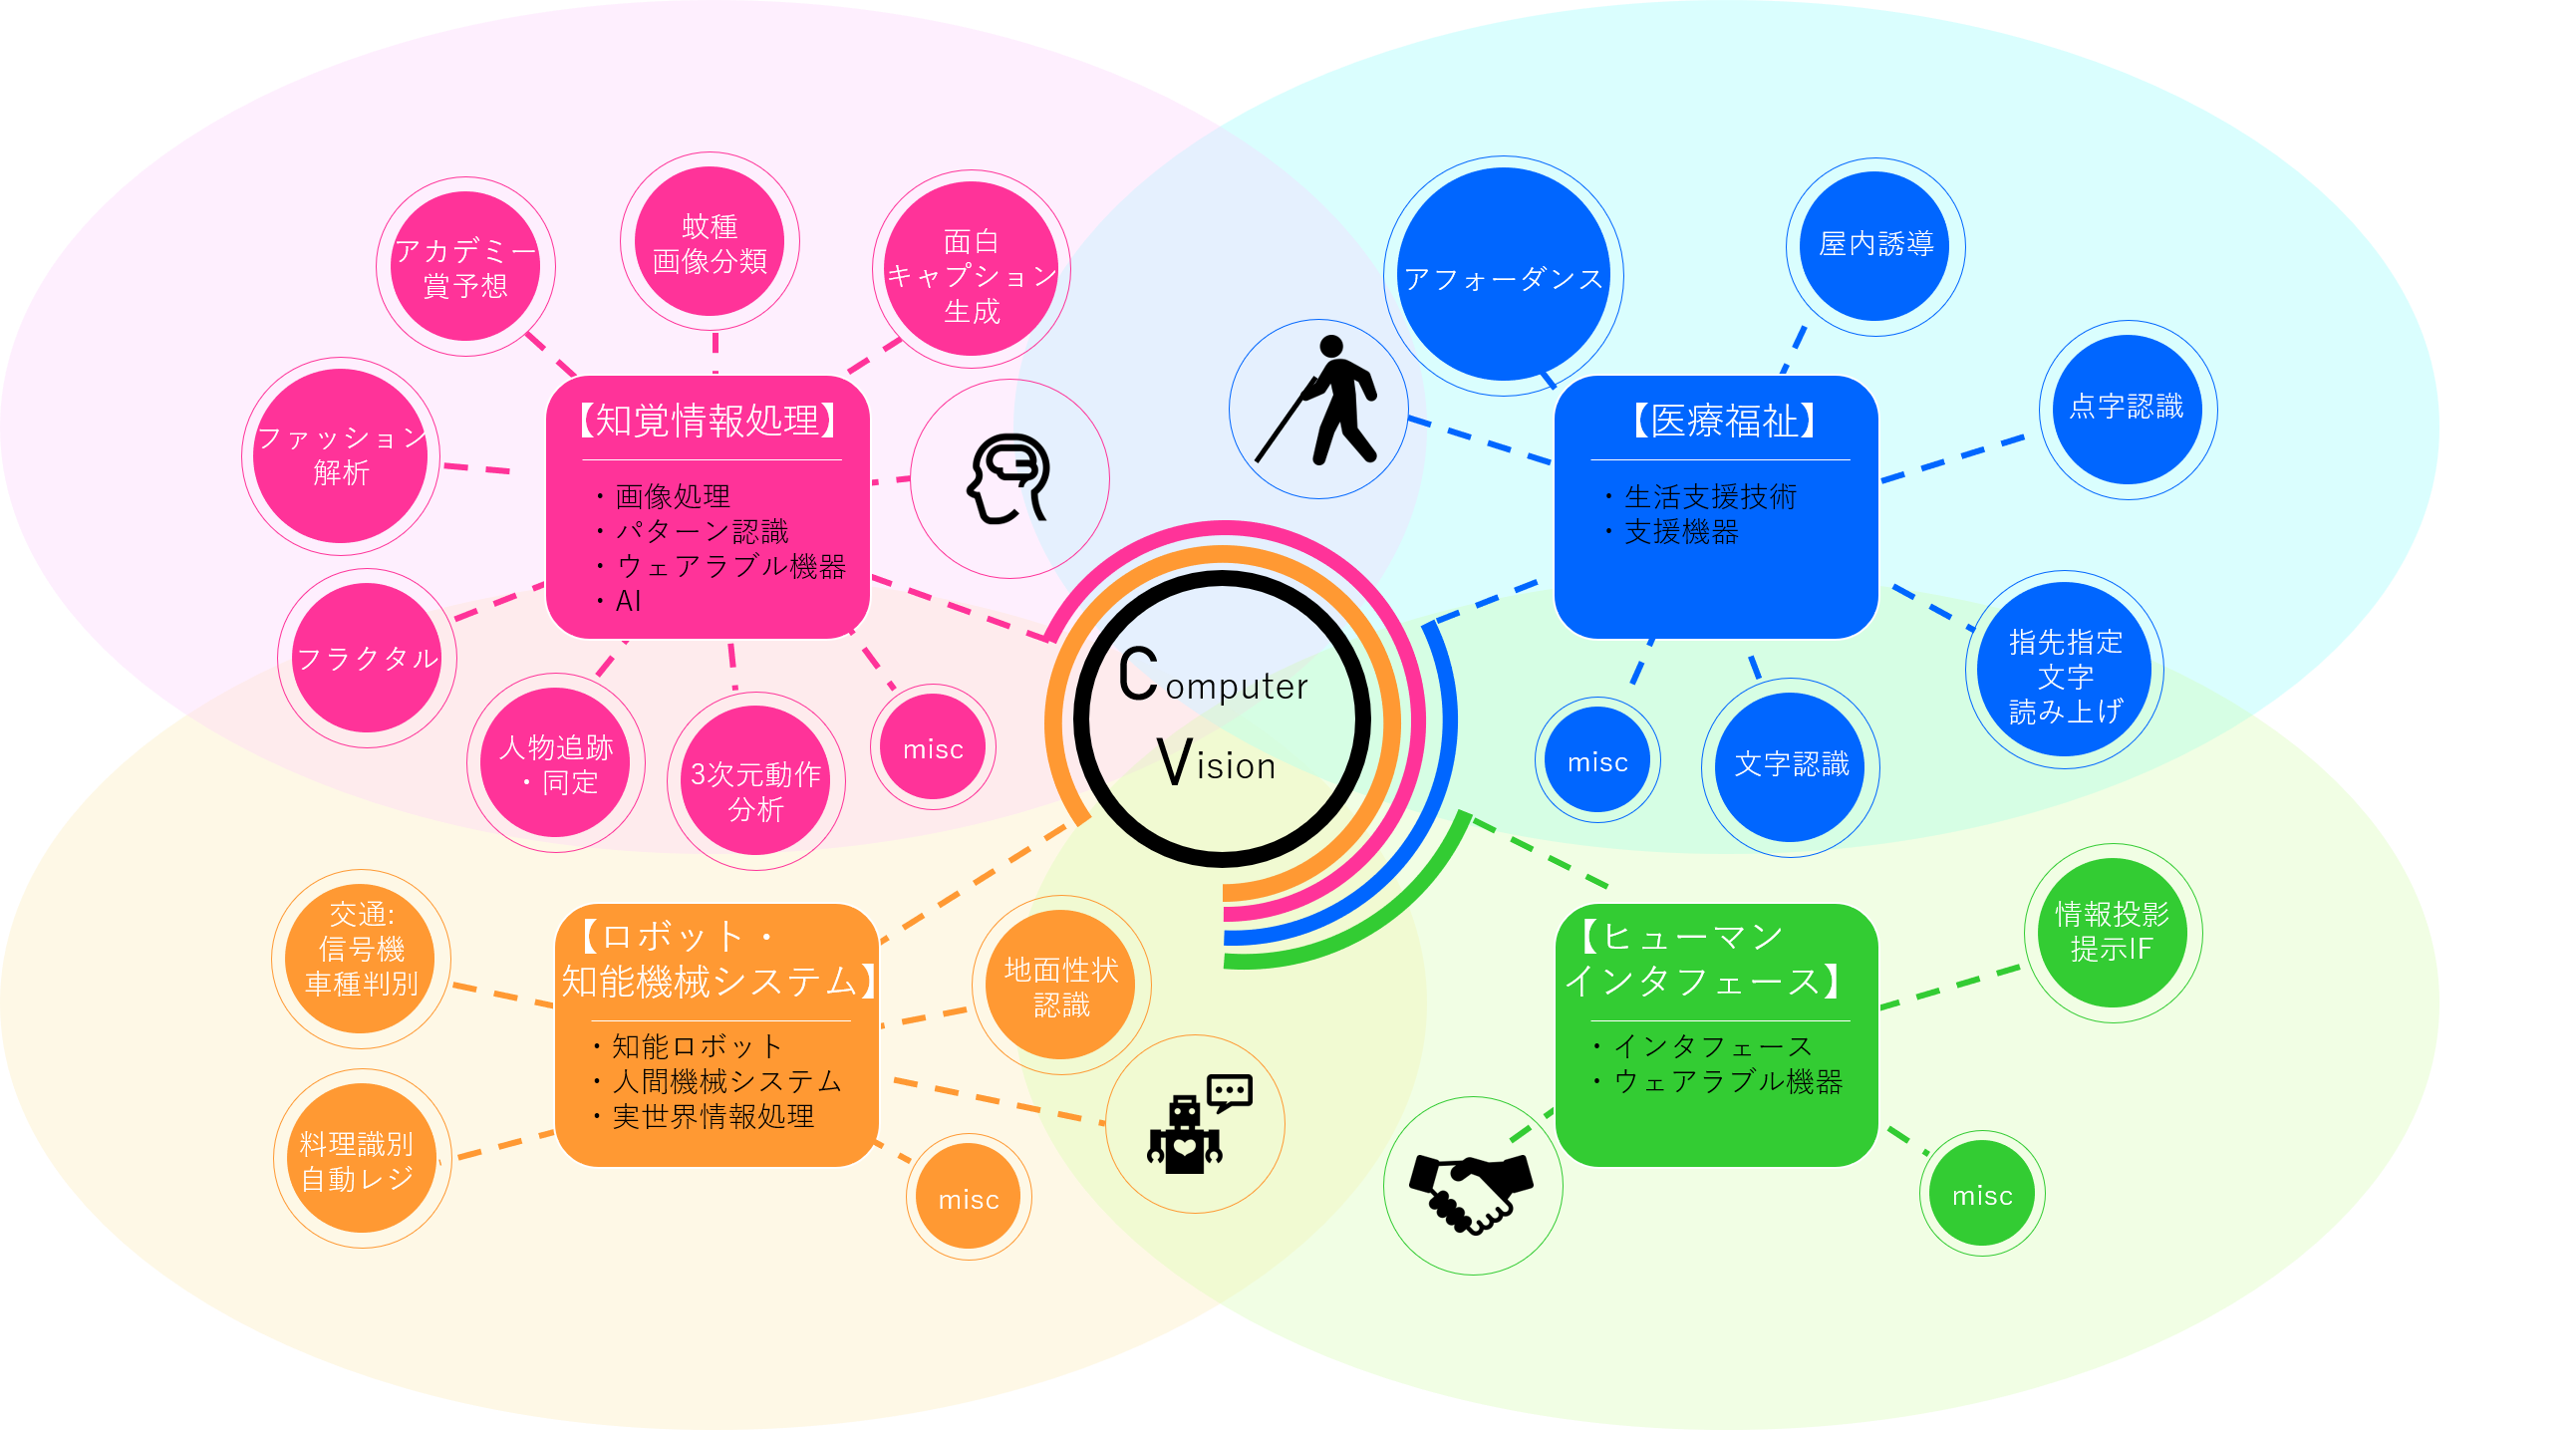
ヒューマンインターフェース
ヒューマンインタフェース(Human Interface)とは,人間と機械との接点であり,人間と機械の間の意思疎通を円滑にし,使いやすくするための技術です.
本研究室では,ロボットや機械・システムと情報をやり取りする際,触れることなく,ジェスチャなどの直接的な身体動作で指示を伝え,また情報を受け取ることができれば,リモコンなどのデバイスは不要になり,操作が簡単になると考えました.
研究内容
- 視覚障害者のための指先指定文字認識の検討
- ジェスチャを入力とした操作情報投影型インタフェース
過去研究
- ジェスチャ認識に基づく家電機器操作システムの開発
- 空中に手描きした物体形状の識別
人・環境認識
人間の生活する環境には,たくさんのモノがあります.人間はそのひとつひとつを認識し,扱うことができます.「食器棚」にいくつかある「コップ」の中から,「自分のコップ」を取り出すことはあなたにとって容易でしょう.
しかし,ロボットにとってこれはとても難しいことです.「コップ」を認識させるには,その物体に関する情報(色や形状,大きさなど)を持っていなければなりません.また,適切なサービスを提供するためには,人間と見分けることも必要となります.
ロボットが人間の生活環境で活躍するために必要な技術として,カメラによる人物認証,様々なセンサを組み合わせた物体認識の研究を行っています.
研究内容
- AAMを用いた顔方向推定及び開口検出に基づく複数人数のグループ化手法の検討
- 監視環境中における人物特定システムの検討
- ロボットアームによる視覚情報変化を利用した3次元物体認識システム
- ロボットアームによる物体操作を利用した物体探索システムの検討
- 打音検査を用いた内容量判別・音響信号解析に基づく物体属性推定
過去研究
- 特定人物の検出・追跡システムの検討
- 物体操作による視覚情報変化を利用した画像セグメンテーション
移動ロボット
本研究では,美術館や博物館などでガイドを行うことを目的とした案内ロボットの作製です.
あなたが案内ロボットに求めるものには,なにがありますか?例えば,その場所のマップを見せてくれること?他には,催し物を説明してくれること,目的地まで案内してくれること,自分と一緒に行動してくれる事,自分の顔と名前を覚えてくれる事.まだまだ,ありそうですね.そのために必要なシステムを構築するのが本研究の目的です.
今いる環境及び現在地の認識を把握する環境認識システムの構築,対象の人間を認識するためのカメラによる画像処理システムの構築,より広範囲でダイナミックな情報提示を目的としたプロジェクタの回転機構部の作成などが現段階で取り組んでいる研究です.
研究内容
- ガイドロボットのための各要素技術についての検討
過去研究
- 情報投影による人間とのインタラクション機能を有するガイドロボットの開発